Steer-by-Wire: La revolución de la dirección electrónica en automóviles
Descubre cómo la tecnología Steer-by-Wire transforma la dirección tradicional al reemplazar los enlaces mecánicos por señales electrónicas. Analizamos sus ventajas, desafíos de seguridad, funcionamiento y por qué marcas como Lexus y Tesla ya la implementan en sus modelos más innovadores.

Steer-by-Wire es una tecnología de dirección electrónica en la que el giro del volante se transmite a las ruedas mediante señales eléctricas, en lugar de una conexión mecánica tradicional. En vez del eje de dirección conectado directamente al mecanismo de dirección, se emplean sensores, controladores electrónicos y motores eléctricos.
¿Qué es Steer-by-Wire y en qué se diferencia del volante convencional?
En un coche tradicional, el volante está conectado mecánicamente a las ruedas a través de un eje, enlaces y el mecanismo de dirección. Al girar el volante, el movimiento se transmite a la cremallera de dirección, que cambia el ángulo de las ruedas delanteras.
Incluso en vehículos modernos con dirección asistida eléctrica (EPS), la conexión mecánica suele permanecer. El motor eléctrico solo ayuda a girar las ruedas, reduciendo el esfuerzo necesario, pero si el asistente falla, el conductor aún puede maniobrar, aunque con mayor dificultad.
Steer-by-Wire, en cambio, elimina la necesidad de una conexión mecánica directa. El sistema detecta las acciones del conductor y las convierte en comandos electrónicos para los motores que mueven las ruedas.
Diferencias clave en la transmisión de la dirección:
- Dirección mecánica: la fuerza del conductor se transmite a las ruedas mediante ejes y engranajes.
- EPS: se mantiene la conexión mecánica, pero el motor eléctrico asiste el movimiento.
- Steer-by-Wire: los comandos se transmiten electrónicamente; el esfuerzo para girar las ruedas lo genera un actuador eléctrico.
La ausencia de conexión mecánica permite separar el módulo de entrada del conductor y el mecanismo de dirección de las ruedas, gestionando su interacción electrónicamente. Esto abre posibilidades únicas, como variar la relación entre el giro del volante y el ángulo de las ruedas según la velocidad: movimientos mínimos al aparcar y control más preciso a alta velocidad.
¿Por qué los fabricantes apuestan por la dirección electrónica?
Uno de los motivos para desarrollar Steer-by-Wire es lograr mayor flexibilidad en el diseño de vehículos. El eje de dirección tradicional ocupa espacio y limita la disposición de los componentes y el diseño del habitáculo.
Steer-by-Wire elimina muchas de estas restricciones, permitiendo mayor libertad en el diseño de módulos de dirección, tableros y la posición del conductor. Además, facilita la creación de volantes con formas inusuales o posiciones variables.
Otra ventaja es la configuración por software. Se puede modificar la sensibilidad o el esfuerzo del volante sin cambiar hardware. El sistema también es ideal para integrar funciones de asistencia avanzada, coordinando acciones del conductor y sistemas automatizados, aunque Steer-by-Wire por sí solo no convierte al coche en autónomo.
Sin embargo, la confianza recae en la electrónica, motores y alimentación. Por eso, los sistemas incluyen componentes críticos redundantes y algoritmos de seguridad para gestionar fallos.
¿Cómo funciona Steer-by-Wire? Del volante a las ruedas
Steer-by-Wire convierte el movimiento del volante en señales electrónicas usando sensores, controladores y motores eléctricos para posicionar las ruedas. El proceso es continuo y se ajusta a las acciones del conductor y las condiciones del vehículo.
Sensores, ECU y actuadores eléctricos
Los sensores del módulo de dirección miden el ángulo, velocidad de giro y el esfuerzo aplicado al volante. Los datos se envían a la unidad de control electrónico (ECU), que calcula el ángulo ideal de las ruedas y envía comandos a los actuadores. El sistema puede tener en cuenta parámetros adicionales como la velocidad o la posición actual de la dirección.
- Sensores de posición del volante: detectan dirección y grado de giro.
- ECU: procesa señales y genera comandos para los motores.
- Actuador de dirección: genera el esfuerzo para girar las ruedas.
- Sensores en el mecanismo de dirección: monitorizan la posición real de la cremallera o las ruedas.
- Actuador de retroalimentación: simula la resistencia que sentiría el conductor en un sistema tradicional.
El motor mueve la cremallera de dirección según el comando recibido. Aunque el mecanismo de dirección y las ruedas mantienen su conexión mecánica, lo que desaparece es el enlace directo con el volante.
El sistema funciona en bucle cerrado: la ECU compara constantemente la posición deseada y la real de las ruedas, corrigiendo desviaciones.
Sistemas similares se usan en aviación, donde la electrónica transmite comandos desde los controles a los actuadores. Puedes conocer más en el artículo "Fly-by-Wire: cómo la electrónica revolucionó el control de los aviones".
¿Cómo percibe el conductor la carretera sin conexión mecánica?
Una característica clave de Steer-by-Wire es la ausencia de retroalimentación mecánica natural del contacto de las ruedas con la carretera. En sistemas tradicionales, parte de las fuerzas se transmite al volante, creando resistencia y tendencia a volver al centro.
En sistemas electrónicos, esta retroalimentación se simula mediante un motor que genera fuerza contraria (Force Feedback) en el volante. El controlador calcula la resistencia adecuada según la velocidad, posición de las ruedas y carga sobre el sistema.
Por ejemplo, al aparcar, el sistema reduce el esfuerzo, facilitando las maniobras. A altas velocidades, la resistencia aumenta para dar mayor control y evitar movimientos bruscos.
El sistema también filtra vibraciones no deseadas, transmitiendo solo la información útil para entender el comportamiento del vehículo.
Otra ventaja es la relación de desmultiplicación variable: el sistema puede cambiar cuántos grados giran las ruedas en relación al movimiento del volante, optimizando maniobras a baja velocidad y precisión en carretera.
Sin embargo, la calidad de la retroalimentación depende de los algoritmos, precisión de sensores y actuadores. Cada implementación puede ofrecer sensaciones diferentes al conducir.
Ventajas y desventajas de Steer-by-Wire
El paso a Steer-by-Wire transforma no solo la transmisión de comandos, sino la capacidad de personalización del vehículo. Eliminar la conexión mecánica permite modificar parámetros por software, pero aumenta la dependencia de la electrónica y la alimentación.
Ventajas principales
- Sensibilidad adaptativa: La electrónica permite variar la relación de giro según la velocidad, facilitando maniobras y aumentando la estabilidad a alta velocidad.
- Retroalimentación configurable: El sistema puede ofrecer una sensación de dirección más suave o firme según preferencias.
- Reducción de vibraciones: Menos transmisión de impactos y vibraciones al volante.
- Libertad de diseño: Elimina la necesidad de un eje de dirección tradicional, abriendo nuevas posibilidades para el interior.
- Integración con sistemas electrónicos: Permite coordinar la dirección con sistemas de estabilidad y asistencia.
La posibilidad de variar la desmultiplicación es especialmente útil: para girar mucho las ruedas no hace falta grandes movimientos del volante, y a alta velocidad se reduce la sensibilidad.
El ajuste por software también permite ofrecer distintos perfiles de conducción, aunque dentro de los límites de seguridad y diseño del vehículo.
Limitaciones de la tecnología
- Alta complejidad: Requiere sensores precisos, controladores potentes y software avanzado.
- Dependencia eléctrica: Sin alimentación, los actuadores no funcionan; se requieren sistemas de respaldo.
- Costo elevado: Más electrónica, actuadores y redundancias aumentan el precio.
- Diagnóstico y reparación complejos: Los fallos pueden ser electrónicos o de software, no solo mecánicos.
- Retroalimentación artificial: Las sensaciones pueden diferir de la respuesta mecánica tradicional.
Uno de los mayores retos es garantizar una respuesta predecible y sin retrasos perceptibles entre el giro del volante y la reacción del vehículo. Además, la retroalimentación debe simular con precisión las sensaciones útiles para el conductor.
Aun sin eje de dirección, otros elementos mecánicos como la cremallera, enlaces y rótulas siguen presentes, por lo cual Steer-by-Wire no reduce necesariamente peso o complejidad en todos los casos.
¿Es seguro Steer-by-Wire y qué ocurre ante un fallo electrónico?
La principal preocupación es la ausencia de una conexión mecánica continua entre el volante y las ruedas. En sistemas tradicionales, el conductor mantiene el control incluso si falla el asistente. En Steer-by-Wire, todo depende de sensores, controladores, actuadores y alimentación.
Por ello, la tolerancia a fallos es crucial. El sistema debe permitir cierto control incluso ante fallos en componentes críticos, evitando la pérdida repentina de la dirección.
Redundancia de componentes electrónicos
- Sensores redundantes: Varios canales independientes para verificar mediciones.
- Controladores duplicados: Permiten seguir operando si uno falla.
- Canales de datos independientes: Reducen riesgo de pérdida total por fallo de una conexión.
- Alimentación de respaldo: Mantiene operativos los componentes críticos ante fallos eléctricos.
- Actuadores tolerantes a fallos: Algunos pueden seguir funcionando parcialmente si hay avería.
La arquitectura concreta depende de cada fabricante y modelo de vehículo.
La electrónica supervisa continuamente el estado del sistema, comparando mediciones y detectando discrepancias. Si un canal da datos incoherentes, puede aislarse para evitar errores.
¿Qué pasa si Steer-by-Wire falla?
Las consecuencias dependen del componente que falle y la arquitectura de respaldo. Un fallo en un sensor puede cubrirse con otros canales. El sistema puede entrar en modo de emergencia, limitando funciones pero permitiendo seguir controlando las ruedas.
Si falla un actuador, la capacidad de continuar depende de la redundancia implementada. En casos críticos, la capacidad de dirección puede perderse.
Una pérdida total de alimentación es especialmente peligrosa, por lo que se diseñan fuentes de energía de respaldo para mantener la dirección operativa ante ciertos fallos eléctricos.
Aun así, la redundancia no garantiza funcionamiento ante cualquier avería. Fallos múltiples, pérdida general de energía o errores en componentes sin respaldo pueden resultar en situaciones peligrosas.
La importancia de la monitorización continua
La seguridad depende no solo del hardware redundante, sino también del software, que debe detectar y gestionar fallos oportunamente. Si el sistema detecta discrepancia entre el comando y la posición real de las ruedas, puede activar el modo de emergencia, utilizar componentes de respaldo o alertar al conductor.
Se siguen estándares como ISO 26262, que exigen el análisis de riesgos y medidas técnicas para minimizar consecuencias peligrosas. Ejemplo: el Lexus RZ incorpora componentes duplicados y fuente de energía adicional para mantener la dirección ante ciertos fallos.
En suma, la seguridad de Steer-by-Wire depende de la calidad de su diseño y monitorización constante de sus componentes.
¿Qué coches usan Steer-by-Wire y cuál es el futuro de la tecnología?
A pesar de la complejidad técnica, Steer-by-Wire ya se emplea en vehículos de producción, no solo para mayor confort, sino para reimaginar el puesto de conducción. Es especialmente relevante en coches eléctricos, donde la electrónica ya es clave.
Lexus RZ: dirección electrónica One Motion Grip
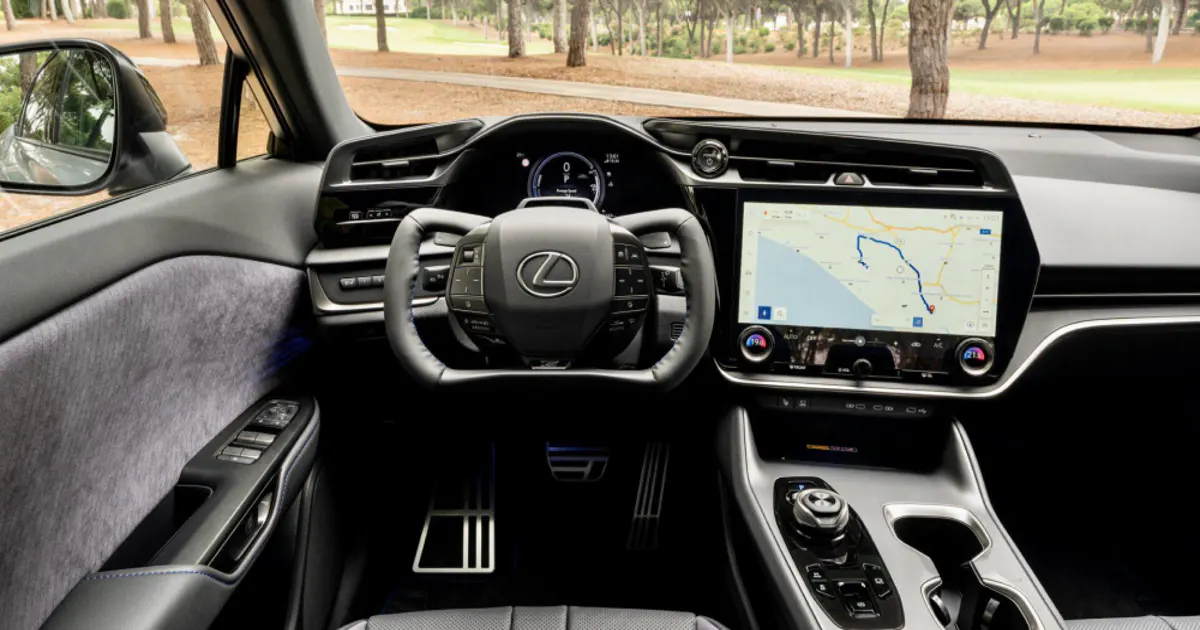
El Lexus RZ, SUV eléctrico, utiliza Steer-by-Wire en su sistema One Motion Grip, eliminando el enlace mecánico entre volante y ruedas delanteras. Su volante compacto, similar a un yugo aeronáutico, permite un rango de giro de solo unos 200 grados, evitando la necesidad de cambiar de posición las manos en maniobras habituales.
La sensibilidad se adapta a la velocidad: giros pequeños al aparcar mueven mucho las ruedas, mientras que en carretera la respuesta es más gradual. Un actuador específico genera la retroalimentación y reduce vibraciones indeseadas.
Tesla Cybertruck: Steer-by-Wire y dirección a las cuatro ruedas
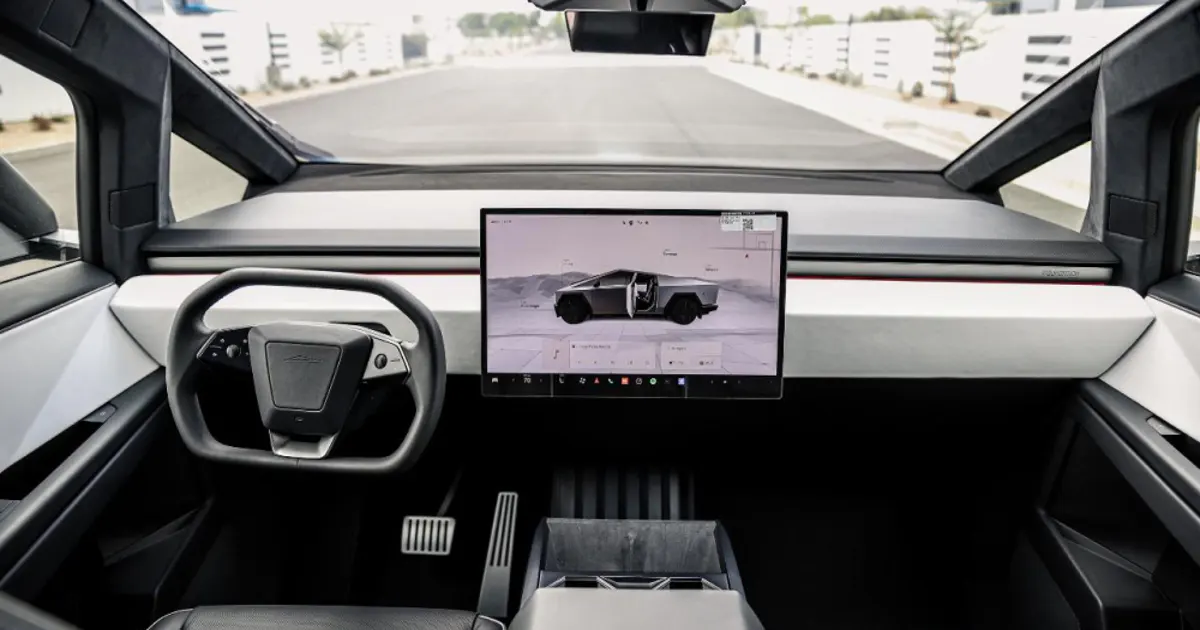
El Tesla Cybertruck combina Steer-by-Wire con dirección en las cuatro ruedas, aumentando la maniobrabilidad de este pick-up eléctrico. El volante no está conectado mecánicamente y los sensores detectan los movimientos del conductor, transmitiendo órdenes a los actuadores delanteros y traseros.
- Relación de dirección variable según condiciones de conducción.
- Las ruedas delanteras y traseras pueden girar de forma coordinada.
- A baja velocidad, las ruedas traseras ayudan a reducir el radio de giro.
- El rango total de giro del volante es de unos 340 grados, menos que en la mayoría de coches convencionales.
Es importante distinguir Steer-by-Wire (transmisión electrónica de órdenes) de la dirección en el eje trasero (modifica la trayectoria de las ruedas traseras). Pueden funcionar juntas, pero son tecnologías distintas.
¿Por qué Steer-by-Wire aún no es masivo?
El principal obstáculo es la complejidad de garantizar una dirección tolerante a fallos. Además, el coste es mayor, ya que requiere más electrónica, pruebas y mantenimiento especializado. Para conductores convencionales, los actuales sistemas EPS ya ofrecen confort y adaptabilidad, por lo que Steer-by-Wire aporta más valor donde se buscan nuevas experiencias de conducción y diseño.
El futuro de la dirección electrónica
Steer-by-Wire podría convertirse en una tecnología clave para vehículos altamente automatizados, permitiendo ajustar la coordinación entre conductor y sistemas electrónicos de asistencia.
Otra tendencia es el rediseño del habitáculo: la dirección electrónica facilita volantes más compactos o formas inusuales, aunque eliminar totalmente el volante requerirá nivel avanzado de automatización y seguridad.
Aun así, no todos los coches adoptarán volantes tipo yugo; Steer-by-Wire puede usarse también con diseño circular convencional, manteniendo la ergonomía conocida con una arquitectura de control diferente.
La expansión de la tecnología dependerá de la reducción de costes, la fiabilidad a largo plazo y la capacidad de ofrecer sensaciones de conducción naturales.
Conclusión
Steer-by-Wire transforma el concepto tradicional de dirección en el automóvil. En vez de transmitir fuerza mecánica, emplea sensores, controladores y actuadores eléctricos, permitiendo ajustar la sensibilidad, simular retroalimentación y adaptar el comportamiento del vehículo a diferentes situaciones.
Sus principales ventajas son la flexibilidad de ajuste, la reducción del movimiento necesario en el volante y nuevas opciones de diseño del interior. Sin embargo, la ausencia de conexión mecánica exige alta fiabilidad en la electrónica, redundancia y una alimentación segura.
Los ejemplos de Lexus RZ y Tesla Cybertruck demuestran que Steer-by-Wire ya está presente más allá de los prototipos. Aunque por ahora es una solución costosa, su adopción puede expandirse con el avance de la electrónica automotriz. Su mayor valor radica en la capacidad de afinar la respuesta del vehículo a las acciones del conductor, más que en la simple eliminación del eje de dirección.