Steer-by-Wire : La Révolution de la Direction Automobile Électronique
Découvrez comment la technologie Steer-by-Wire transforme la direction automobile en supprimant la liaison mécanique au profit de solutions électroniques. Avantages, fonctionnement, sécurité et exemples concrets comme le Lexus RZ et le Tesla Cybertruck sont passés en revue pour comprendre les enjeux et l'avenir de cette innovation.

Steer-by-Wire est une technologie de direction automobile où la rotation du volant est transmise aux roues via des signaux électriques, sans liaison mécanique traditionnelle. À la place de la colonne de direction reliant directement le volant au mécanisme, le système repose sur des capteurs, des contrôleurs électroniques et des actionneurs électriques.
Qu'est-ce que le Steer-by-Wire ? Différences avec la direction traditionnelle
Dans une voiture classique, le volant est mécaniquement lié aux roues directrices via la colonne et la crémaillère de direction. Lorsque le conducteur tourne le volant, le mouvement est transmis mécaniquement, modifiant l'angle des roues avant à l'aide de bielles.
Même avec une assistance électrique (EPS), la liaison mécanique subsiste : le moteur électrique aide seulement à tourner les roues, et en cas de panne, la direction reste possible, bien qu'alourdie.
Le Steer-by-Wire fonctionne différemment : le volant n'est plus physiquement connecté à la crémaillère. Les actions du conducteur sont détectées par des capteurs et converties en commandes électroniques transmises à des moteurs d'actionnement.
- Direction mécanique : l'effort du conducteur passe aux roues via une chaîne de composants mécaniques.
- Direction assistée EPS : la liaison mécanique demeure, le moteur électrique réduit juste l'effort nécessaire.
- Steer-by-Wire : les commandes transitent par voie électronique, l'actionnement des roues étant intégralement géré par des moteurs électriques.
La suppression de la liaison mécanique divise la direction en deux parties indépendantes : le module de commande devant le conducteur et l'actionneur près des roues. Leur interaction est pilotée par l'électronique embarquée.
Ce principe ouvre de nouvelles possibilités, comme l'adaptation du rapport de direction selon la vitesse : lors des manœuvres lentes, un petit mouvement du volant suffit, tandis qu'à grande vitesse, la direction devient moins réactive pour plus de stabilité.
Pourquoi les constructeurs adoptent-ils la direction électronique ?
Le Steer-by-Wire vise à rendre la conception automobile plus flexible. La colonne de direction classique impose des contraintes d'agencement entre le volant et l'essieu avant.
En supprimant cet élément, les fabricants gagnent en liberté pour concevoir tableaux de bord, modules de direction et position du poste de conduite. Cela favorise aussi des designs innovants ou des commandes reconfigurables.
Autre atout : la configuration logicielle. Le comportement de la direction peut être modifié via logiciel, sans intervention mécanique : sensibilité, effort au volant et réactivité s'ajustent facilement.
Cette technologie est particulièrement intéressante pour les véhicules dotés d'aides avancées à la conduite : l'interface électronique permet de coordonner l'intervention humaine et celle des systèmes automatisés, même si le Steer-by-Wire n'équivaut pas à une voiture autonome.
Néanmoins, la direction entièrement électronique exige des dispositifs de sécurité avancés : sans liaison mécanique, le fonctionnement dépend de l'électronique, des actionneurs et de l'alimentation électrique. D'où la multiplication de composants redondants et d'algorithmes de gestion de panne.
Fonctionnement du Steer-by-Wire : du volant aux roues
Le cœur du Steer-by-Wire est la conversion du mouvement mécanique en signaux électroniques. Capteurs, contrôleurs et moteurs électriques coopèrent pour positionner les roues selon les ordres du conducteur.
Quand le volant tourne, la voiture détermine l'angle et la direction, calcule la position requise des roues, puis transmet la commande à l'actionneur. Ce processus se répète en continu, permettant des ajustements dynamiques selon les conditions et les gestes du conducteur.
Capteurs, unité de commande électronique et actionneurs
- Capteurs d'angle : mesurent direction et amplitude du mouvement du volant.
- Unité de commande électronique (ECU) : traite les signaux des capteurs et calcule les ordres à transmettre.
- Actionneur de direction : applique la force nécessaire pour tourner les roues.
- Capteurs de position de l'actionneur : contrôlent la position réelle de la crémaillère ou des roues.
- Actionneur de retour d'effort : génère une résistance artificielle au volant pour restituer les sensations de route.
Après traitement, le moteur électrique déplace la crémaillère via les bielles classiques, mais il n'y a plus de liaison mécanique continue entre le volant et le mécanisme d'actionnement.
Le système fonctionne en boucle fermée : le contrôleur compare en permanence la position réelle des roues à la commande, et corrige si nécessaire.
Ce principe est aussi utilisé en aéronautique : pour en savoir plus, consultez l'article " Fly-by-Wire : comment l'électronique a révolutionné les commandes de vol ".
Comment le conducteur ressent-il la route sans liaison mécanique ?
Un défi central du Steer-by-Wire est l'absence de retour mécanique naturel entre les roues avant et le volant. Dans un système traditionnel, les forces générées au contact du pneu sont partiellement transmises au conducteur, d'où la résistance au volant et sa tendance à revenir au centre.
Dans un système entièrement électronique, ce retour est simulé : un moteur dédié au volant génère une force de retour d'effort (force feedback) en fonction des données de conduite, de la position des roues et de la charge sur le mécanisme.
Par exemple, lors d'un stationnement, la résistance au volant diminue pour faciliter la manœuvre. À grande vitesse, la résistance augmente, aidant à maintenir une trajectoire stable et à éviter des mouvements brusques.
Le retour d'effort électronique filtre aussi les vibrations indésirables : les chocs dus aux aspérités de la route sont atténués, tandis que les sensations utiles à la conduite sont préservées selon les réglages du constructeur.
Autre avantage : le rapport de direction devient variable et programmable. À basse vitesse, un petit mouvement du volant peut provoquer un grand braquage des roues ; sur autoroute, la même rotation produira un effet plus modéré.
Cela permet de réduire le besoin de " croiser " les bras lors des manœuvres, mais le ressenti dépend fortement de la qualité des algorithmes et des composants utilisés. Ainsi, la sensation peut varier d'un système à l'autre.
Avantages et inconvénients du Steer-by-Wire
Adopter le Steer-by-Wire change non seulement le mode de transmission des commandes, mais aussi les possibilités de réglage de la direction. En supprimant la liaison mécanique, tout devient programmable, mais la dépendance vis-à-vis de l'électronique s'accroît.
Ce que permet la direction électronique
- Sensibilité adaptative : le rapport de direction varie selon la vitesse, facilitant les manœuvres lentes et stabilisant la conduite rapide.
- Retour d'effort personnalisable : effort au volant ajusté selon le profil choisi (confort, sport...).
- Réduction des vibrations : moins de remontées de la chaussée dans le volant.
- Liberté d'agencement : plus besoin de colonne traversant l'habitacle, ce qui facilite l'innovation dans le design intérieur.
- Intégration avancée : la direction électronique coopère facilement avec les aides à la conduite et les systèmes de stabilité.
La possibilité d'adapter le rapport de direction améliore le confort lors des manœuvres serrées, tout en offrant précision et sécurité à vitesse élevée. De plus, les profils de conduite peuvent être paramétrés par le constructeur, dans les limites imposées par la sécurité et la conception globale du véhicule.
Quelles limites ?
- Complexité accrue : la fiabilité repose sur des capteurs précis, des contrôleurs puissants et des actionneurs performants.
- Dépendance à l'alimentation électrique : en cas de panne électrique, la direction peut devenir inopérante, d'où la nécessité de solutions de secours.
- Coût élevé : composants électroniques additionnels, redondance et tests sophistiqués font grimper les prix.
- Diagnostic et réparation difficiles : les pannes peuvent provenir tant du matériel que du logiciel.
- Retour d'effort artificiel : les sensations au volant dépendent de la programmation, parfois moins naturelles qu'avec une direction mécanique.
La principale difficulté technique réside dans la réactivité : il ne doit pas y avoir de délai perceptible entre le geste du conducteur et la réaction des roues. Les contrôleurs doivent donc traiter les signaux très rapidement et les actionneurs exécuter les ordres instantanément, tout en assurant douceur et précision.
La restitution du ressenti de route est un autre défi : il s'agit de filtrer les informations pour ne transmettre au conducteur que celles utiles au pilotage.
Enfin, la suppression de la colonne de direction n'élimine pas tous les composants mécaniques : la crémaillère, les bielles et les articulations restent présents. Le système peut donc être plus complexe que la direction conventionnelle.
Sécurité du Steer-by-Wire : que se passe-t-il en cas de panne ?
Le point crucial du Steer-by-Wire est l'absence de liaison mécanique permanente entre le volant et les roues. Dans une direction classique, le conducteur peut garder un contrôle même sans assistance. Ici, tout repose sur l'électronique, les capteurs, les actionneurs et l'alimentation électrique.
Les constructeurs conçoivent donc des systèmes redondants pour garantir la possibilité de diriger le véhicule même en cas de défaillance partielle.
Redondance électronique
- Capteurs doubles ou triples : pour vérifier la cohérence des mesures et détecter une panne.
- Contrôleurs doublés : une voie de secours prend le relais si le principal tombe en panne.
- Canaux de communication séparés : pour limiter le risque de perte totale de commande.
- Alimentation de secours : maintien des fonctions vitales en cas de panne électrique principale.
- Actionneurs tolérants aux pannes : certains systèmes continuent de fonctionner même en mode dégradé.
La redondance n'implique pas de doubler chaque composant, mais d'assurer la continuité de service en cas de défaut identifié - selon les exigences du constructeur et la configuration du véhicule.
Des diagnostics automatiques vérifient en permanence l'état du système : cohérence des signaux, position réelle des roues, fonctionnement des capteurs. Un canal défectueux peut être neutralisé si d'autres restent opérationnels.
Conséquences d'une panne
Les effets varient selon la gravité et le composant touché. Une panne mineure peut être compensée par les dispositifs de secours, avec passage en mode dégradé (perte d'options, effort au volant modifié...).
En cas de panne de l'actionneur principal, la capacité à tourner les roues dépendra de la redondance prévue. Une coupure générale d'alimentation peut rendre la direction inopérante, d'où l'importance d'alimentations de secours dédiées.
La redondance ne garantit toutefois pas une sécurité totale en cas de défaillances multiples ou de pannes touchant des éléments non doublés.
L'importance de la surveillance continue
La sécurité du Steer-by-Wire repose autant sur le matériel que sur les logiciels embarqués, qui doivent détecter les écarts et éviter l'exécution de commandes erronées.
Par exemple, si une demande de braquage n'est pas suivie d'un mouvement correspondant des roues, le système doit identifier l'anomalie (mécanisme bloqué, actionneur défaillant...) et adapter son fonctionnement : alerte au conducteur, activation d'une voie de secours...
Les systèmes respectent des normes de sécurité automobile comme l'ISO 26262, qui impose une analyse détaillée des risques et des mesures techniques pour limiter les conséquences des défaillances.
Cette approche est déjà déployée sur des modèles comme le Lexus RZ, doté de composants doublés et d'une alimentation de secours, garantissant la direction même en cas de panne partielle.
En définitive, la fiabilité du Steer-by-Wire dépend moins de l'absence de liaison mécanique que de la qualité de l'architecture électronique et logicielle.
Dans quels véhicules trouve-t-on le Steer-by-Wire ? Quel avenir pour la technologie ?
Malgré sa complexité, le Steer-by-Wire équipe déjà des voitures de série, en particulier des véhicules électriques où l'électronique tient une place centrale.
Lexus RZ : la direction One Motion Grip
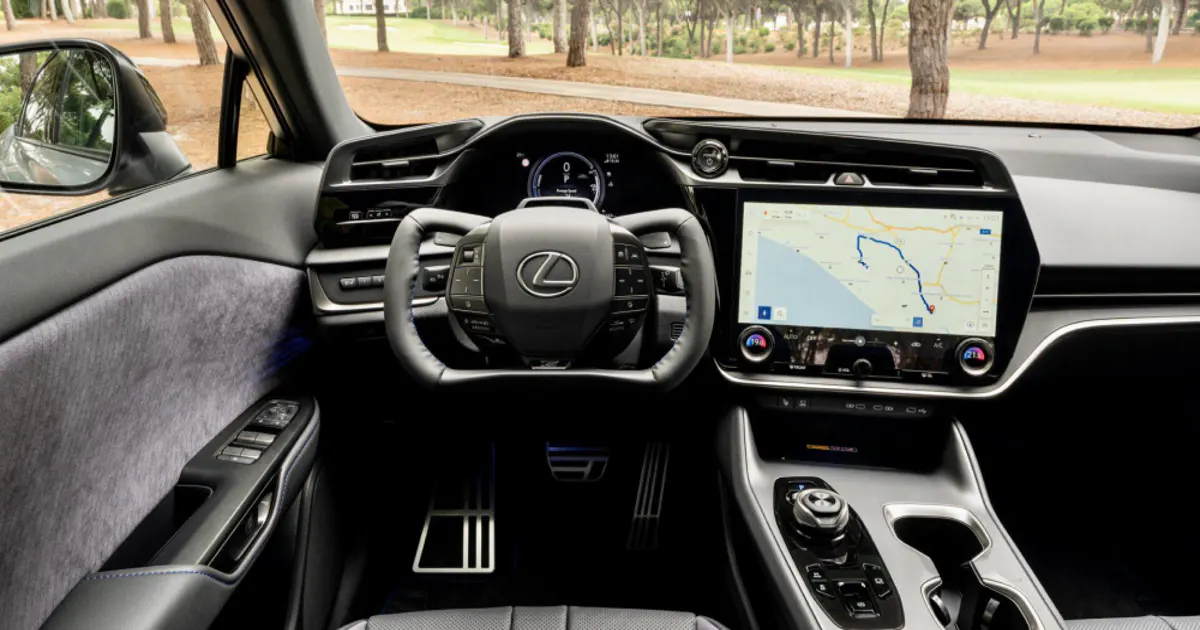
Le SUV électrique Lexus RZ propose une direction Steer-by-Wire baptisée One Motion Grip, sans liaison mécanique avec les roues avant. Les commandes du conducteur sont transmises exclusivement via des contrôleurs électroniques.
Particularité : un volant compact et original, inspiré des manches d'avion. La plage de rotation est réduite à environ 200 degrés, évitant au conducteur de devoir repositionner ses mains lors de manœuvres courantes.
La sensibilité du système varie selon la vitesse : en manœuvre, un petit angle de volant produit un grand braquage des roues, tandis qu'à vitesse élevée, la réponse devient plus progressive. Un actionneur dédié restitue le retour d'effort au conducteur tout en filtrant les vibrations parasites.
Tesla Cybertruck : Steer-by-Wire et direction sur quatre roues
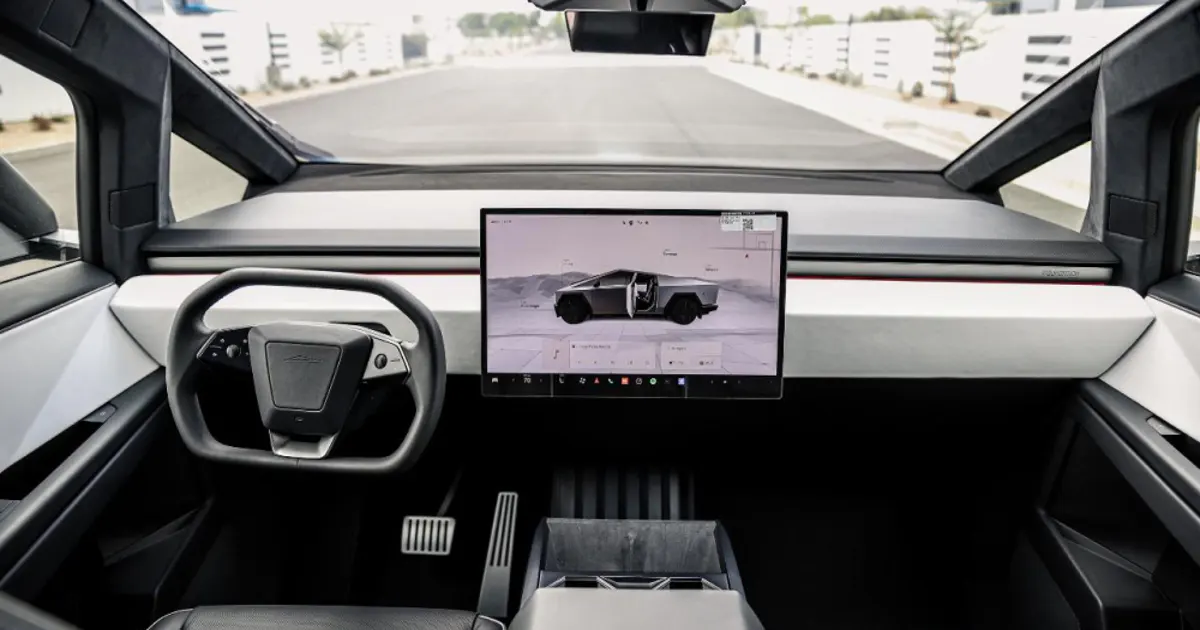
Le Tesla Cybertruck combine Steer-by-Wire et direction sur les quatre roues, améliorant considérablement la maniabilité malgré son gabarit imposant.
Le volant n'est pas relié mécaniquement aux roues directrices. Les capteurs enregistrent les gestes du conducteur, les contrôleurs électroniques transmettent les commandes aux actionneurs des essieux avant et arrière.
- Rapport de direction variable selon la situation de conduite.
- Coordination du braquage avant/arrière pour une meilleure agilité.
- A basse vitesse, les roues arrière pivotent pour réduire le rayon de braquage.
- Moins d'un tour complet du volant pour passer d'une butée à l'autre.
Le volant du Cybertruck a une amplitude totale d'environ 340 degrés, bien inférieure à celle d'une direction classique. À noter : le Steer-by-Wire assure la transmission électronique des ordres, tandis que la direction des roues arrière est une fonction supplémentaire, indépendante mais complémentaire.
Pourquoi la technologie reste-t-elle marginale ?
L'obstacle principal à la généralisation du Steer-by-Wire est la complexité de garantir une fiabilité absolue. Il faut sécuriser tous les maillons : actionneurs, capteurs, alimentation, électronique... Ce surcoût se répercute sur le prix final.
Les directions mécaniques classiques offrent déjà confort, fiabilité et coût maîtrisé, notamment grâce à l'assistance électrique EPS. Le Steer-by-Wire séduit surtout les constructeurs désireux d'innover dans la conception ou l'ergonomie du poste de conduite.
Vers quel avenir ?
À terme, le Steer-by-Wire pourrait s'imposer sur les véhicules hautement automatisés : l'absence de liaison mécanique facilite l'intégration des aides à la conduite avancées et permet des agencements d'habitacle inédits. Mais un volant escamotable n'est envisageable qu'avec un haut niveau d'autonomie et de sécurité.
La technologie peut également s'associer à des volants traditionnels pour préserver l'ergonomie familière, tout en offrant une architecture inédite et programmable.
La démocratisation du Steer-by-Wire dépendra de la baisse des coûts, de la fiabilisation de l'électronique et de la capacité à offrir un ressenti naturel au conducteur.
Conclusion
Le Steer-by-Wire révolutionne la direction automobile : les commandes du conducteur sont interprétées par des capteurs et actionneurs, sans transmission mécanique directe. Cela ouvre la voie à une adaptation logicielle du ressenti, à une plus grande flexibilité de conception et à de nouvelles expériences de conduite.
Ses principaux atouts : réglages sur mesure, réduction de l'amplitude de rotation du volant, liberté d'agencement de l'habitacle. Mais l'absence de liaison mécanique impose de stricts impératifs de fiabilité, de redondance électronique et d'alimentation sécurisée.
Les exemples du Lexus RZ et du Tesla Cybertruck prouvent que la technologie est déjà sur les routes. Son adoption massive dépendra de l'évolution des coûts et de la confiance dans les systèmes électroniques. Sa vraie valeur réside dans la capacité à affiner la réponse du véhicule, pour une conduite plus précise et personnalisée.