Steer-by-Wire: что это такое, как работает и чем отличается от обычного руля
Steer-by-Wire - современная технология электронного рулевого управления, заменяющая механическую связь между рулём и колёсами датчиками и электроприводами. В статье подробно разбираются принцип работы, преимущества, недостатки, вопросы безопасности и перспективы внедрения Steer-by-Wire на примерах Lexus RZ и Tesla Cybertruck. Узнайте, как электронные системы меняют подход к автомобильному управлению и проектированию салона.

Steer-by-Wire - это технология электронного рулевого управления, в которой поворот руля передаётся колёсам с помощью электрических сигналов, а не через традиционную механическую связь. Вместо рулевого вала, непосредственно соединённого с рулевым механизмом, используются датчики, электронные контроллеры и электроприводы.
В обычном автомобиле водитель физически воздействует на рулевой механизм. В системе Steer-by-Wire водитель задаёт направление движения, а электроника определяет, насколько необходимо повернуть колёса. При этом система способна самостоятельно регулировать чувствительность руля и создавать обратную связь, имитирующую сопротивление обычного рулевого управления.
Разберём, как работает рулевое управление по проводам, почему производители начинают отказываться от механической связи и какие преимущества и технические сложности возникают при переходе на полностью электронную систему.
Что такое Steer-by-Wire и чем технология отличается от обычного руля
В традиционном автомобиле рулевое колесо механически связано с управляемыми колёсами через рулевой вал, промежуточные соединения и рулевой механизм. Когда водитель поворачивает руль, вращательное движение передаётся на рулевую рейку, которая через тяги изменяет угол поворота передних колёс.
Даже в современных автомобилях с электроусилителем руля (EPS) эта механическая связь обычно сохраняется. Электродвигатель лишь помогает водителю поворачивать колёса, уменьшая необходимое усилие. Если усилитель перестаёт работать, механическая передача усилия остаётся, хотя управление становится значительно тяжелее.
Steer-by-Wire использует другой принцип. Рулевое колесо больше не обязано иметь прямое механическое соединение с рулевой рейкой. Вместо этого система считывает действия водителя и преобразует их в электронные команды, которые поступают к исполнительным электродвигателям.
Основное различие заключается в способе передачи управляющего воздействия:
- Механическое рулевое управление - усилие водителя передаётся колёсам через систему валов, шестерён и тяг.
- Рулевое управление с электроусилителем (EPS) - механическая связь сохраняется, но электродвигатель помогает поворачивать колёса.
- Steer-by-Wire - команды передаются электронным способом, а необходимое усилие для поворота колёс создаётся электроприводом.
Отказ от механической связи позволяет разделить рулевое управление на две независимые по механике части: устройство ввода команд перед водителем и исполнительный механизм возле управляемых колёс. Их взаимодействие обеспечивает электронная система управления.
Это открывает возможности, недоступные обычному рулевому механизму. Например, автомобиль может изменять соотношение между углом поворота руля и углом поворота колёс в зависимости от скорости движения. При парковке достаточно небольшого движения рулевого колеса, а на высокой скорости управление можно сделать менее чувствительным для повышения точности.
Почему производители переходят к электронному рулевому управлению
Одна из причин развития Steer-by-Wire - стремление сделать конструкцию автомобиля более гибкой. Традиционный рулевой вал занимает пространство между рулём и передней осью, накладывая ограничения на расположение компонентов и проектирование салона.
При электронном управлении эти ограничения частично исчезают. Производители получают больше свободы при разработке рулевых модулей, приборных панелей и компоновки водительского места. В перспективе это также упрощает создание автомобилей с необычной формой руля или изменяемым положением органов управления.
Другое преимущество связано с программной настройкой. Характер рулевого управления можно изменять без механической переделки рулевого механизма. Электроника позволяет отдельно регулировать чувствительность, усилие на руле и реакцию автомобиля на действия водителя.
Особенно интересна технология для автомобилей с продвинутыми системами помощи водителю. Электронный интерфейс позволяет согласовывать действия человека и автоматизированных систем, хотя сам по себе Steer-by-Wire не делает автомобиль беспилотным.
При этом полностью электронное рулевое управление требует более сложных механизмов обеспечения безопасности, поскольку при отсутствии механической связи возможность поворачивать колёса зависит от исправности электроники, электроприводов и системы питания. Поэтому такие конструкции предусматривают резервирование критически важных компонентов и специальные алгоритмы работы при неисправностях.
Как работает Steer-by-Wire: от поворота руля до движения колёс
В основе Steer-by-Wire лежит преобразование механического движения рулевого колеса в электронные сигналы. Вместо прямой передачи усилия через рулевой вал система использует датчики, контроллеры и электродвигатели, которые совместно управляют положением колёс.
Когда водитель поворачивает руль, автомобиль определяет направление и величину поворота, рассчитывает необходимое положение управляемых колёс и передаёт соответствующую команду исполнительному механизму. Весь процесс непрерывно повторяется во время движения, позволяя системе корректировать положение колёс с учётом действий водителя и текущих условий.
Датчики, электронный блок управления и электроприводы
Работа Steer-by-Wire начинается с датчиков, установленных в рулевом модуле. Они измеряют угол поворота рулевого колеса, а в зависимости от конструкции также отслеживают скорость его вращения и усилие, прикладываемое водителем.
Полученные данные поступают в электронный блок управления, который рассчитывает требуемый угол поворота колёс. При вычислениях могут учитываться дополнительные параметры автомобиля: скорость движения, текущее положение рулевого механизма и настройки системы управления.
Основные компоненты Steer-by-Wire выполняют следующие задачи:
- Датчики положения руля - определяют направление и величину поворота рулевого колеса.
- Электронный блок управления (ECU) - обрабатывает сигналы датчиков и рассчитывает команды для исполнительных механизмов.
- Электропривод рулевого механизма - создаёт усилие, необходимое для поворота управляемых колёс.
- Датчики положения исполнительного механизма - контролируют фактическое положение рулевой рейки или колёс.
- Электропривод обратной связи - создаёт сопротивление на рулевом колесе, чтобы водитель ощущал реакцию автомобиля.
После получения команды электродвигатель перемещает рулевую рейку, изменяя угол поворота колёс через обычные рулевые тяги. При этом механическая связь между рулевым механизмом и самими колёсами сохраняется. Отсутствует именно постоянное механическое соединение между рулём водителя и исполнительным механизмом.
Система работает по принципу замкнутого контура управления. Контроллер не просто отправляет команду электродвигателю, но и постоянно сравнивает требуемое положение колёс с фактическим. Если возникает отклонение, управляющее воздействие корректируется.
Подобный подход применяется и в авиации, где электронные системы передают команды от органов управления к исполнительным механизмам. Подробнее об этом можно прочитать в статье "Fly-by-Wire: как электроника изменила управление самолётом".
Как водитель чувствует дорогу без механической связи
Одна из главных особенностей Steer-by-Wire заключается в отсутствии естественной механической обратной связи между передними колёсами и рулём. В обычном автомобиле силы, возникающие в пятне контакта шин с дорогой, через рулевой механизм частично передаются водителю. Именно поэтому руль сопротивляется повороту и стремится вернуться в центральное положение.
В полностью электронной системе эта связь создаётся искусственно. Для этого в рулевом модуле устанавливают отдельный электродвигатель, который формирует обратное усилие на руле (Force Feedback).
Контроллер рассчитывает необходимое сопротивление на основании параметров движения, положения колёс и данных о нагрузке на рулевой механизм. Затем электродвигатель создаёт соответствующий крутящий момент на рулевом колесе.
Например, при парковке система может уменьшать усилие, чтобы водитель легко поворачивал руль. На высокой скорости сопротивление обычно увеличивается, помогая точнее контролировать направление движения и избегать резких управляющих движений.
Электронная обратная связь также позволяет фильтровать нежелательные вибрации. Удары от небольших неровностей дороги могут передаваться на руль в ослабленном виде, тогда как усилия, необходимые для понимания поведения автомобиля, сохраняются в соответствии с настройками производителя.
Ещё одна важная возможность - переменное передаточное отношение рулевого управления. В традиционном механизме соотношение между углом поворота руля и колёс определяется конструкцией рулевой передачи, хотя некоторые автомобили используют механизмы изменения этого отношения.
Steer-by-Wire позволяет задавать его программно. Например, при маневрировании на небольшой скорости система может обеспечивать значительный поворот колёс при сравнительно небольшом движении руля. На трассе то же движение рулевого колеса будет вызывать меньшую реакцию передней оси.
Благодаря этому производители могут создавать системы, в которых для выполнения большинства манёвров не требуется перехватывать руль руками. Однако конкретный диапазон вращения рулевого колеса и характер реакции автомобиля зависят от реализации технологии.
При этом электронное формирование усилия не означает, что водитель всегда получает полностью естественные ощущения. Качество обратной связи определяется алгоритмами управления, точностью измерений и возможностями электропривода, поэтому разные системы Steer-by-Wire могут заметно отличаться по характеру управления.
Преимущества и недостатки Steer-by-Wire
Переход на Steer-by-Wire меняет не только способ передачи команд от руля к колёсам, но и возможности настройки автомобиля. Удаление механической связи позволяет производителям управлять характеристиками рулевого управления программно, однако одновременно повышает зависимость системы от электроники и электропитания.
Какие возможности открывает электронное управление
Главное преимущество Steer-by-Wire - возможность независимо управлять углом поворота колёс и усилием, которое ощущает водитель. В традиционном рулевом механизме эти параметры во многом зависят от физических характеристик конструкции, тогда как электронная система позволяет гибко изменять их в процессе движения.
Основные преимущества технологии:
- Адаптивная чувствительность руля. Электроника может изменять передаточное отношение в зависимости от скорости. Это позволяет уменьшить количество оборотов руля при парковке и сделать управление более плавным на трассе.
- Настраиваемая обратная связь. Система самостоятельно формирует сопротивление рулевого колеса, позволяя производителю выбирать между лёгким комфортным управлением и более выраженным усилием.
- Снижение нежелательных вибраций. Отсутствие прямой механической связи уменьшает передачу ударов и колебаний от дорожного покрытия на рулевое колесо.
- Свобода компоновки автомобиля. Производителям не требуется прокладывать традиционный рулевой вал между рулевым колесом и рулевым механизмом, что открывает дополнительные возможности при проектировании салона.
- Интеграция с электронными системами. Steer-by-Wire позволяет гибко согласовывать команды водителя с работой систем стабилизации и помощи при управлении.
Особенно заметны преимущества переменного передаточного отношения. В обычном автомобиле для разворота или парковки водителю иногда приходится перехватывать рулевое колесо, поворачивая его на значительный угол. Электронная система может обеспечить необходимый поворот передних колёс при меньшем вращении руля.
При этом на высокой скорости чрезмерно чувствительное управление было бы неудобным и потенциально опасным. Поэтому контроллер изменяет реакцию автомобиля, уменьшая угол поворота колёс относительно движения рулевого колеса.
Отдельного внимания заслуживает возможность программной настройки рулевого управления. Производитель может создавать разные профили работы, изменяя усилие и реакцию руля без замены механических компонентов. Однако диапазон таких изменений ограничен конструкцией автомобиля и требованиями безопасности.
Какие ограничения есть у технологии
Несмотря на преимущества, Steer-by-Wire значительно усложняет конструкцию рулевого управления с точки зрения электроники. Если в традиционной системе водитель непосредственно воздействует на рулевой механизм, то в полностью электронной версии между его действиями и поворотом колёс находится цепочка датчиков, контроллеров и электроприводов.
Основные недостатки Steer-by-Wire:
- Высокая сложность системы. Для надёжной работы необходимы точные датчики, производительные контроллеры, исполнительные электродвигатели и программное обеспечение, способное быстро обрабатывать управляющие сигналы.
- Зависимость от электропитания. Без электрической энергии исполнительные механизмы не смогут нормально функционировать, поэтому требуются резервные решения.
- Высокая стоимость компонентов. Дополнительная электроника, системы резервирования и специализированные электроприводы повышают стоимость разработки и производства.
- Сложность диагностики и ремонта. Неисправности могут быть связаны не только с механическими элементами, но и с датчиками, электронными блоками, проводкой или программным обеспечением.
- Искусственный характер обратной связи. Ощущения на руле формируются электроникой и могут отличаться от привычной механической реакции автомобиля.
Одной из наиболее сложных инженерных задач остаётся обеспечение предсказуемого отклика. Между поворотом рулевого колеса и изменением направления движения автомобиля не должно возникать заметной для водителя дополнительной задержки.
Поэтому электронные контроллеры должны обрабатывать сигналы с высокой скоростью, а исполнительные механизмы - точно и своевременно выполнять команды. При этом важно не только быстро повернуть колёса, но и обеспечить плавность реакции, исключив нежелательные колебания и резкие изменения усилия.
Дополнительная сложность связана с обратной связью. В обычном автомобиле водитель получает часть информации о состоянии дороги через механическую систему. В Steer-by-Wire эти ощущения необходимо воспроизводить программно, определяя, какие воздействия полезны для управления, а какие следует подавлять.
Кроме того, отказ от традиционного рулевого вала не означает полного исчезновения механических компонентов. Рулевая рейка, тяги, шарниры и другие элементы, передающие усилие непосредственно управляемым колёсам, по-прежнему используются в большинстве подобных конструкций.
Поэтому Steer-by-Wire не обязательно делает рулевую систему легче или проще. Удаление одних деталей компенсируется установкой дополнительных электроприводов, датчиков и резервных компонентов. Конечные масса, стоимость и сложность зависят от конкретной инженерной реализации.
Насколько безопасен Steer-by-Wire и что произойдёт при отказе электроники
Главный вопрос, связанный с безопасностью Steer-by-Wire, заключается в том, что между рулём и управляемыми колёсами отсутствует постоянная механическая связь. В традиционном автомобиле водитель может передавать усилие на рулевой механизм даже при неисправности усилителя. В полностью электронной системе возможность поворачивать колёса зависит от работы датчиков, контроллеров, электроприводов и источников питания.
Поэтому Steer-by-Wire разрабатывается с учётом принципа отказоустойчивости. Его задача - сохранить возможность контролировать направление движения при определённых неисправностях отдельных компонентов, не допуская внезапной потери рулевого управления.
Как работает резервирование электронных компонентов
Для повышения надёжности производители используют дублирование критически важных элементов. Вместо одного датчика положения руля могут применяться несколько независимых каналов измерения, а управляющая электроника предусматривает средства обнаружения ошибок и переключения между рабочими компонентами.
В зависимости от архитектуры система может включать:
- Резервные датчики - позволяют проверять достоверность измерений и обнаруживать неисправность отдельного измерительного канала.
- Дублированные контроллеры - обеспечивают дополнительный канал обработки управляющих команд при отказе основного.
- Независимые каналы передачи данных - снижают вероятность полной потери управления из-за повреждения одного соединения.
- Резервирование электропитания - позволяет поддерживать работу критически важных компонентов при определённых сбоях основной системы питания.
- Отказоустойчивые электроприводы - в некоторых конструкциях способны сохранять ограниченную или полную функциональность при неисправности части исполнительной системы.
Важно, что наличие резервных компонентов не означает полного дублирования каждого элемента. Конкретная архитектура зависит от требований производителя, конструкции автомобиля и предусмотренных сценариев отказа.
Дополнительно электронные блоки постоянно контролируют состояние системы. Они сравнивают показания датчиков, проверяют корректность управляющих сигналов и отслеживают фактическое положение колёс.
Если один измерительный канал передаёт данные, противоречащие остальным, контроллер может распознать неисправность и исключить недостоверную информацию из расчётов. Однако такая обработка возможна только при наличии достаточного количества исправных каналов и предусмотренных алгоритмов диагностики.
Что произойдёт, если Steer-by-Wire выйдет из строя
Последствия неисправности зависят от того, какой компонент отказал и насколько серьёзным оказалось повреждение. Отказ одного датчика не обязательно приводит к потере управления, поскольку его функции могут поддерживаться резервными элементами.
При обнаружении неисправности система может перейти в аварийный режим работы, ограничив отдельные функции. Например, электронное управление способно отключить дополнительные настройки чувствительности руля или изменить характер обратной связи, сохранив основную возможность поворачивать колёса.
Если неисправность затрагивает исполнительный привод, результат зависит от предусмотренной производителем резервной архитектуры. В некоторых случаях система сможет продолжить управление с ограничениями, но при множественных или критических отказах возможность поворота колёс может быть потеряна.
Отдельную опасность представляет нарушение электропитания. Именно поэтому конструкции без механической связи требуют специальных решений, позволяющих поддерживать питание рулевого управления при определённых отказах электрической системы автомобиля.
При этом резервирование не гарантирует работоспособность при абсолютно любой поломке. Одновременное повреждение нескольких компонентов, общая неисправность системы питания или отказ элементов, не имеющих полноценного резерва, могут привести к опасной ситуации.
Почему электронному рулевому управлению необходима постоянная диагностика
Безопасность Steer-by-Wire обеспечивается не только дополнительными датчиками и контроллерами. Не менее важную роль играет программное обеспечение, которое должно своевременно обнаруживать неисправности и предотвращать выполнение ошибочных команд.
Например, если электронный блок получает команду на поворот колёс, но датчики исполнительного механизма не фиксируют ожидаемого движения, система должна определить расхождение между заданным и фактическим положением.
Подобная диагностика позволяет обнаруживать заклинивание механизмов, нарушение работы электропривода и ошибки измерения. В зависимости от характера неисправности контроллер может изменить режим работы, задействовать резервные компоненты или предупредить водителя.
При разработке таких систем учитываются требования функциональной безопасности автомобильной электроники, в том числе принципы стандарта ISO 26262. Они предполагают анализ потенциальных отказов, оценку связанных с ними рисков и применение технических мер, снижающих вероятность опасных последствий.
В реальных автомобилях такой подход уже применяется. Например, для Lexus RZ производитель описывает систему с дублированными компонентами управления и дополнительным резервным источником питания. Это позволяет сохранять рулевое управление при предусмотренных отказах отдельных элементов.
Таким образом, безопасность Steer-by-Wire определяется не самим отсутствием механической связи, а качеством инженерной реализации. Правильно спроектированная система способна выдерживать определённые неисправности без потери управления, но требует постоянного контроля состояния электронных и исполнительных компонентов.
В каких автомобилях используется Steer-by-Wire и какое будущее у технологии
Несмотря на техническую сложность, Steer-by-Wire уже применяется в серийных автомобилях. Производители используют электронное рулевое управление не только для повышения комфорта, но и для изменения самой конструкции водительского места. Особенно активно технология развивается в электромобилях, где электронные системы управления изначально играют важную роль.
Lexus RZ: электронное управление One Motion Grip
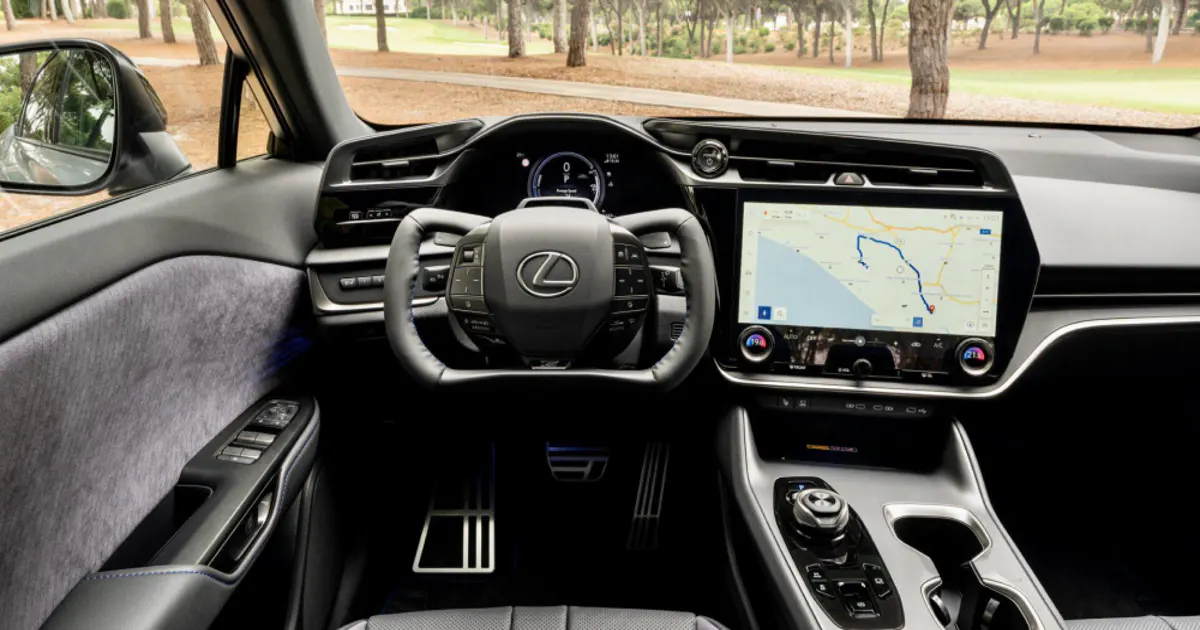
Одним из примеров внедрения Steer-by-Wire стал электрический кроссовер Lexus RZ с системой One Motion Grip. В ней отсутствует механическая связь между рулевым колесом и передними колёсами, а команды водителя передаются через электронные контроллеры.
Особенность этой системы - компактный руль необычной формы, напоминающий авиационный штурвал. Благодаря электронному управлению Lexus смог значительно сократить диапазон вращения руля: примерно до 200 градусов между крайними положениями. Водителю не требуется многократно перехватывать его руками при выполнении обычных манёвров.
Чувствительность рулевого управления изменяется в зависимости от скорости. При парковке небольшой поворот руля вызывает заметное изменение положения передних колёс, а при движении по трассе система обеспечивает более плавную реакцию.
Отдельный электропривод формирует обратную связь, передавая водителю информацию о поведении автомобиля и одновременно уменьшая нежелательные вибрации от дорожного покрытия.
Tesla Cybertruck: Steer-by-Wire и управление четырьмя колёсами
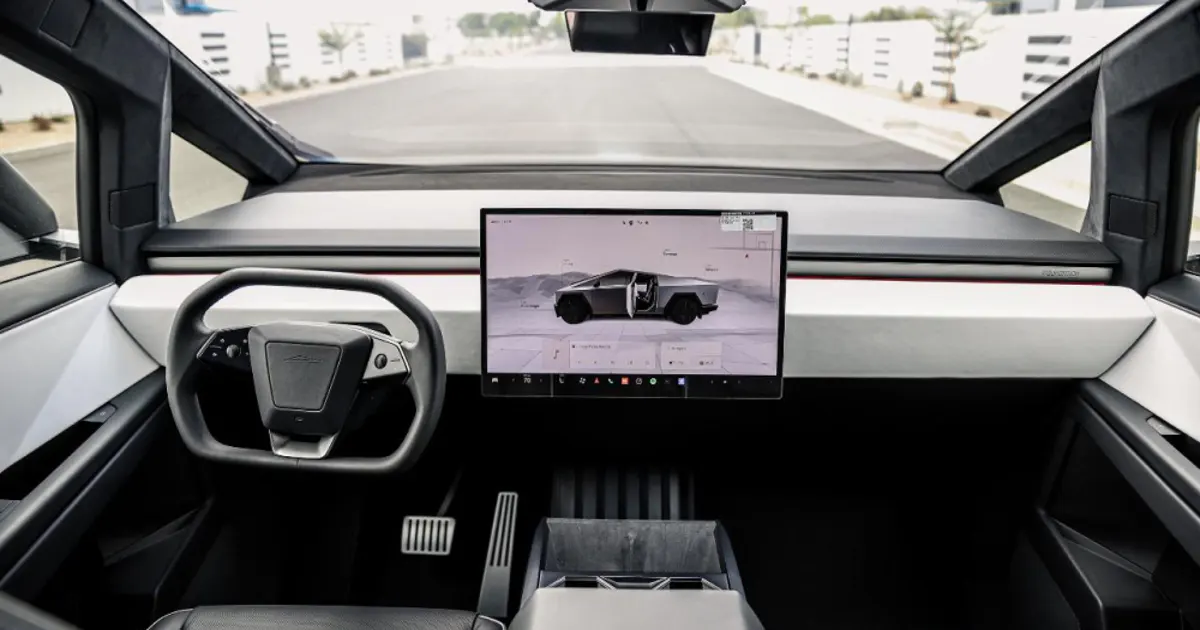
Другой пример - электрический пикап Tesla Cybertruck. В нём технология Steer-by-Wire сочетается с системой поворота всех четырёх колёс, что позволяет улучшить манёвренность крупного автомобиля.
Рулевое колесо не имеет механического соединения с управляемыми колёсами. Датчики регистрируют действия водителя, после чего электронные контроллеры передают команды исполнительным механизмам передней и задней осей.
Главные особенности такой конструкции:
- Передаточное отношение рулевого управления изменяется в зависимости от условий движения.
- Передние и задние колёса могут поворачиваться согласованно для улучшения управляемости.
- На небольших скоростях поворот задних колёс помогает уменьшить радиус разворота.
- Для перемещения руля между крайними положениями требуется менее одного полного оборота.
Согласно технической документации Tesla, полный диапазон вращения рулевого колеса Cybertruck составляет около 340 градусов. Это значительно меньше, чем у большинства автомобилей с традиционным рулевым механизмом.
При этом важно различать две технологии. Steer-by-Wire отвечает за электронную передачу управляющих команд, а подруливание задних колёс - за изменение направления задней оси. Они могут использоваться совместно, но не являются одним и тем же механизмом.
Почему Steer-by-Wire пока не стал массовым
Основное препятствие для широкого распространения технологии - сложность разработки отказоустойчивого управления. Производителям необходимо обеспечить надёжную работу не только электронных контроллеров, но и исполнительных приводов, датчиков и резервных источников питания.
Дополнительную роль играет стоимость. В традиционной рулевой системе уже существуют отработанные механические решения, которые относительно недороги в производстве и обслуживании. Steer-by-Wire требует дополнительных электронных компонентов, испытаний и специальных процедур диагностики.
Кроме того, переход на электронное управление не всегда приносит заметные преимущества обычному водителю. Современные электроусилители руля уже обеспечивают комфортное управление и позволяют изменять усилие в зависимости от скорости. Поэтому полноценная система Steer-by-Wire пока наиболее интересна производителям, которые хотят реализовать новые способы управления и компоновки автомобиля.
Будущее электронного рулевого управления
В дальнейшем Steer-by-Wire может стать одной из ключевых технологий автомобилей с высокой степенью автоматизации. Отсутствие жёсткой механической связи позволяет гибче согласовывать действия водителя и электронных систем помощи при управлении.
Ещё одно перспективное направление - изменение конструкции салона. Электронное рулевое управление упрощает разработку компактных рулевых модулей и нестандартных водительских интерфейсов. Однако полностью убираемый руль потребует не только Steer-by-Wire, но и соответствующего уровня автоматизации движения и выполнения требований безопасности.
При этом массовое внедрение не обязательно приведёт к появлению необычных штурвалов во всех автомобилях. Steer-by-Wire может использоваться и с привычным круглым рулём, сохраняя знакомую эргономику при принципиально другой конструкции управления.
Распространение технологии будет зависеть от того, насколько производители смогут снизить стоимость электронных компонентов, обеспечить долгосрочную надёжность и добиться естественных ощущений при вождении.
Заключение
Steer-by-Wire меняет привычный принцип рулевого управления автомобилем. Вместо механической передачи усилия от руля к колёсам используются датчики, электронные контроллеры и электроприводы. Это позволяет программно регулировать чувствительность руля, формировать обратную связь и адаптировать поведение автомобиля к разным условиям движения.
Главные преимущества технологии - гибкость настройки, уменьшение необходимого вращения руля и новые возможности компоновки салона. Однако отсутствие механической связи предъявляет повышенные требования к надёжности электроники, резервированию компонентов и системе электропитания.
Примеры Lexus RZ и Tesla Cybertruck показывают, что Steer-by-Wire уже вышел за пределы экспериментальных разработок. Пока технология остаётся сравнительно дорогим решением, но по мере развития автомобильной электроники может получить более широкое распространение. При этом её главная ценность заключается не в отказе от рулевого вала как такового, а в возможности точнее управлять реакцией автомобиля на действия водителя.