Steer-by-Wire: Revolution des elektronischen Lenksystems im Auto
Steer-by-Wire ersetzt die mechanische Verbindung zwischen Lenkrad und Rädern durch Elektronik. Der Artikel erklärt Funktionsweise, Vorteile, Herausforderungen und Sicherheit dieser innovativen Technologie. Beispiele wie Lexus RZ und Tesla Cybertruck zeigen, wie Steer-by-Wire das Fahrzeugdesign und Fahrerlebnis verändert.

Steer-by-Wire ist eine innovative Technologie für das elektronische Lenken von Autos, bei der die Lenkbewegung nicht mehr mechanisch, sondern über elektrische Signale an die Räder übertragen wird. Anstelle einer direkten Verbindung durch die Lenksäule kommen Sensoren, elektronische Steuergeräte und Elektromotoren zum Einsatz.
Was ist Steer-by-Wire und wie unterscheidet es sich vom klassischen Lenksystem?
In herkömmlichen Fahrzeugen ist das Lenkrad mechanisch über eine Lenksäule, Zwischenverbindungen und das Lenkgetriebe mit den Vorderrädern verbunden. Drehbewegungen des Lenkrads werden dabei direkt auf die Lenkstange und somit auf die Räder übertragen.
Sogar bei modernen Fahrzeugen mit elektrischer Servolenkung (EPS) bleibt diese mechanische Verbindung in der Regel bestehen. Der Elektromotor unterstützt lediglich die Lenkbewegung, sodass bei Ausfall der Servounterstützung das Lenken weiterhin - wenn auch erschwert - möglich ist.
Steer-by-Wire bricht mit diesem Prinzip. Hier ist das Lenkrad nicht mehr fest mit dem Lenkgetriebe verbunden. Stattdessen erfassen Sensoren die Fahrerbewegung und wandeln sie in elektronische Befehle um, die an Elektromotoren weitergeleitet werden.
- Mechanische Lenkung: Die Kraftübertragung erfolgt direkt über Wellen, Zahnräder und Gestänge.
- Servolenkung (EPS): Mechanische Verbindung bleibt, doch der Motor hilft beim Lenken.
- Steer-by-Wire: Befehle werden elektronisch übertragen, Elektromotoren sorgen für die nötige Kraft an den Rädern.
Der Verzicht auf die mechanische Kopplung teilt das Lenksystem in zwei unabhängige Komponenten: die Eingabeeinheit (Lenkrad) vor dem Fahrer und den Aktuator an den gelenkten Rädern. Ihr Zusammenspiel steuert eine elektronische Einheit.
Dies eröffnet neue Möglichkeiten: Das Verhältnis zwischen Lenkradeinschlag und Radwinkel kann beispielsweise geschwindigkeitsabhängig variiert werden. Beim Einparken genügt eine kleine Bewegung am Lenkrad, während bei hohen Geschwindigkeiten die Lenkung weniger direkt reagiert und so die Fahrpräzision erhöht wird.
Warum setzen Hersteller auf elektronisches Lenken?
Ein Grund für die Entwicklung von Steer-by-Wire ist die größere Flexibilität beim Fahrzeugdesign. Die mechanische Lenksäule schränkt die Platzierung von Komponenten und die Gestaltung des Innenraums ein. Mit Elektronik entfallen viele dieser Einschränkungen - Dashboard, Fahrerplatz und Lenkeinheit können freier gestaltet werden.
Programmierbare Einstellungen sind ein weiterer Vorteil: Lenkcharakteristik, Feedback und Kraft können softwarebasiert angepasst werden - ohne Umbau mechanischer Komponenten.
Besonders interessant ist die Technologie für Fahrzeuge mit fortschrittlichen Assistenzsystemen. Über die elektronische Schnittstelle lassen sich Fahrer- und Systemeingriffe optimal koordinieren, auch wenn Steer-by-Wire allein kein vollautonomes Fahren ermöglicht.
Allerdings erfordert das vollelektronische System umfangreiche Sicherheitsmechanismen. Da die Lenkfähigkeit von der Elektronik, den Antrieben und der Stromversorgung abhängt, müssen kritische Komponenten redundant ausgelegt und Fehleralgorithmen implementiert werden.
Wie funktioniert Steer-by-Wire: Vom Lenkrad zur Radbewegung
Das Herzstück der Technologie ist die Umwandlung der Lenkradbewegung in elektronische Signale. Sensoren, Steuergeräte und Elektromotoren arbeiten zusammen, um den Radwinkel präzise zu steuern.
Dreht der Fahrer das Lenkrad, erfasst das Fahrzeug Richtung und Winkel, berechnet den notwendigen Einschlag der Räder und steuert die Aktuatoren entsprechend. Dieser Prozess läuft permanent ab, um die Reaktion auf Fahreraktionen und Umweltbedingungen zu optimieren.
Sensoren, Steuergerät und Antriebe
- Lenkwinkelsensoren - erfassen Richtung und Ausmaß der Lenkradbewegung.
- Elektronisches Steuergerät (ECU) - verarbeitet die Sensordaten und berechnet die Steuerbefehle.
- Lenkaktuator - erzeugt die Kraft für den Radlenkwinkel.
- Positionssensoren am Aktuator - überwachen die tatsächliche Stellung der Lenkung.
- Feedback-Antrieb - simuliert das Lenkgefühl (Rückstellkraft) für den Fahrer.
Nach Berechnung des gewünschten Einschlags bewegt der Elektromotor die Lenkstange. Die mechanische Verbindung zwischen Lenkantrieb und Rädern bleibt bestehen, aber das Lenkrad ist nicht mehr starr damit gekoppelt.
Das System arbeitet als geschlossener Regelkreis. Die Steuerung vergleicht laufend den Soll- mit dem Ist-Zustand der Räder und korrigiert Abweichungen.
Ein ähnliches Prinzip wird in der Luftfahrt angewendet. Mehr dazu lesen Sie im Beitrag "Fly-by-Wire: Wie Elektronik die Flugzeugsteuerung revolutionierte".
Wie fühlt sich die Straße ohne direkte Verbindung zum Lenkrad an?
Eine der größten Besonderheiten von Steer-by-Wire ist der Wegfall des natürlichen, mechanischen Feedbacks zwischen Rädern und Lenkrad. In klassischen Systemen spürt der Fahrer Straßenkräfte direkt am Lenkrad, was für das Handling und die Rückstellung sorgt.
Im vollelektronischen System wird dieses Gefühl künstlich erzeugt: Ein separater Elektromotor im Lenkradmodul simuliert die Rückstellkraft (Force Feedback). Das Steuergerät berechnet das erforderliche Widerstandsmoment anhand der Fahrdynamik, der Radeinstellung und der Lastdaten.
So kann das System beim Einparken das Lenken erleichtern und bei hoher Geschwindigkeit die Rückstellkraft erhöhen, um präzises Fahren zu unterstützen und abrupte Lenkbewegungen zu verhindern.
Das elektronische Feedback filtert zudem ungewollte Vibrationen heraus. Stöße durch kleine Unebenheiten gelangen abgeschwächt ans Lenkrad, während relevante Fahrinformationen entsprechend der Herstellervorgaben erhalten bleiben.
Auch das Übersetzungsverhältnis lässt sich programmieren: Für langsame Manöver genügt oft ein kleiner Lenkeinschlag für einen großen Radausschlag. Auf der Autobahn bewirkt dieselbe Bewegung eine geringe Richtungsänderung.
Die Qualität des Feedbacks hängt von den Algorithmen, der Sensorik und der Leistungsfähigkeit der Antriebe ab. Deshalb unterscheidet sich das Lenkgefühl je nach Steer-by-Wire-System teilweise deutlich.
Vorteile und Nachteile von Steer-by-Wire
Welche Möglichkeiten eröffnet das elektronische Lenken?
- Adaptive Lenkempfindlichkeit: Die Übersetzung kann geschwindigkeitsabhängig angepasst werden - weniger Lenkraddrehung beim Einparken, mehr Präzision bei Tempo.
- Programmierbares Feedback: Das Lenkgefühl kann zwischen leichtem Komfort und sportlicher Direktheit variieren.
- Reduzierte Vibrationen: Die fehlende mechanische Verbindung filtert Stöße und Schwingungen besser heraus.
- Freie Innenraumgestaltung: Der Wegfall der Lenksäule erlaubt neue Konzepte für Cockpit und Fahrerplatz.
- Integration mit Assistenzsystemen: Fahrer- und Assistenzbefehle können optimal abgestimmt werden.
Vor allem das variable Übersetzungsverhältnis ist ein Vorteil: Beim Rangieren sind große Radeinschläge mit wenig Lenkradbewegung möglich. Auf der Autobahn sorgt eine weniger direkte Lenkung für mehr Stabilität.
Hersteller können verschiedene Lenkprofile per Software anbieten. Der Spielraum dafür bleibt aber von Fahrzeuggattung und Sicherheitsanforderungen begrenzt.
Welche Einschränkungen bestehen?
- Hohe Systemkomplexität: Zuverlässige Funktion erfordert präzise Sensoren, leistungsstarke Steuergeräte, Antriebe und ausgefeilte Software.
- Abhängigkeit von Stromversorgung: Bei Stromausfall kann die Lenkung ausfallen - Redundanz ist Pflicht.
- Höhere Kosten: Zusätzliche Elektronik, Backup-Systeme und Spezialantriebe verteuern Entwicklung und Produktion.
- Kompliziertere Diagnose und Reparatur: Fehler können mechanisch, elektronisch oder softwareseitig bedingt sein.
- Künstliches Lenkgefühl: Das Feedback wird simuliert und weicht vom klassischen Fahrgefühl ab.
Eine der größten Herausforderungen ist die Reaktionsschnelligkeit. Zwischen Lenkradbewegung und Fahrzeugreaktion darf für den Fahrer keine spürbare Verzögerung auftreten. Steuergeräte und Aktuatoren müssen extrem schnell und präzise arbeiten.
Das Feedback muss so gestaltet werden, dass hilfreiche Informationen erhalten bleiben und störende Einflüsse gedämpft werden. Mechanische Elemente wie Lenkstange und Spurstangen bleiben weiterhin notwendig, sodass Steer-by-Wire nicht automatisch Gewicht oder Komplexität reduziert.
Wie sicher ist Steer-by-Wire und was passiert bei Ausfall der Elektronik?
Das größte Sicherheitsrisiko liegt darin, dass bei Steer-by-Wire die direkte, mechanische Verbindung zwischen Lenkrad und Rädern fehlt. Funktioniert die Elektronik nicht, ist die Lenkfähigkeit gefährdet. Deshalb ist Fehlertoleranz ein zentrales Entwicklungsziel: Auch bei Ausfall einzelner Komponenten muss das Fahrzeug steuerbar bleiben und ein plötzlicher Kontrollverlust verhindert werden.
Wie funktioniert die Redundanz elektronischer Komponenten?
- Redundante Sensoren - mehrere Kanäle zur Plausibilitätsprüfung und Fehlererkennung.
- Doppelte Steuergeräte - Backup-Prozessoren übernehmen bei Ausfall der Primäreinheit.
- Unabhängige Datenkanäle - senken das Risiko eines Totalausfalls durch eine beschädigte Leitung.
- Redundante Stromversorgung - hält kritische Komponenten bei Teilausfall weiter funktionsfähig.
- Fehlertolerante Antriebe - können bei Teildefekt eingeschränkt weiterarbeiten.
Vollständige Verdopplung aller Bauteile ist nicht immer notwendig; die Architektur richtet sich nach Hersteller, Fahrzeugtyp und Sicherheitsstrategie. Elektronische Kontrolleinheiten überwachen permanent Systemzustand, Sensordaten und Signalkonsistenz.
Stellt ein Sensor abweichende Werte fest, kann das Steuergerät den Fehler erkennen und die fehlerhafte Information ignorieren - vorausgesetzt, ausreichend viele Kanäle und Diagnosealgorithmen sind vorhanden.
Was passiert bei Ausfall von Steer-by-Wire?
Die Auswirkungen hängen davon ab, welches Bauteil betroffen ist. Fällt nur ein Sensor aus, übernehmen oft redundante Komponenten. Wird ein schwerwiegender Fehler erkannt, kann das System in einen Notbetrieb wechseln, bestimmte Funktionen einschränken und den Fahrer warnen - die Grundfunktion bleibt so weit wie möglich erhalten.
Bei Ausfall des Aktuators hängt die weitere Steuerbarkeit vom Redundanzkonzept ab. Im schlimmsten Fall kann die Lenkung ausfallen. Stromausfälle sind besonders kritisch, weshalb Backup-Stromquellen vorgesehen werden müssen. Dennoch kann bei Mehrfachausfällen oder Komplettausfall der Stromversorgung keine absolute Sicherheit garantiert werden.
Warum ist permanente Systemdiagnose unerlässlich?
Die Sicherheit von Steer-by-Wire hängt entscheidend von Software und kontinuierlicher Überwachung ab. Das System muss Fehlfunktionen rechtzeitig erkennen und Gegenmaßnahmen einleiten.
Stimmt das Ist-Verhalten der Räder nicht mit dem Steuerbefehl überein, muss eine Abweichung erkannt und der Fehler eingedämmt werden. So werden beispielsweise blockierte Antriebe, Sensordefekte oder Softwarefehler identifiziert.
Die Entwicklung erfolgt gemäß strenger Normen wie ISO 26262, die potenzielle Fehler, Risiken und technische Schutzmaßnahmen vorschreiben. Serienfahrzeuge wie der Lexus RZ setzen bereits auf doppelte Steuergeräte und Notstromversorgung, um Steuerbarkeit auch bei Ausfall einzelner Komponenten zu gewährleisten.
Die eigentliche Sicherheit hängt somit weniger vom Fehlen der Mechanik als von der Qualität der elektronischen und softwarebasierten Umsetzung ab.
Wo kommt Steer-by-Wire schon zum Einsatz und wie sieht die Zukunft aus?
Trotz der technischen Herausforderung ist Steer-by-Wire bereits heute in Serienfahrzeugen zu finden - besonders bei Elektroautos, wo elektronische Steuerungen ohnehin eine zentrale Rolle spielen.
Lexus RZ: Elektronisches One Motion Grip-Lenksystem
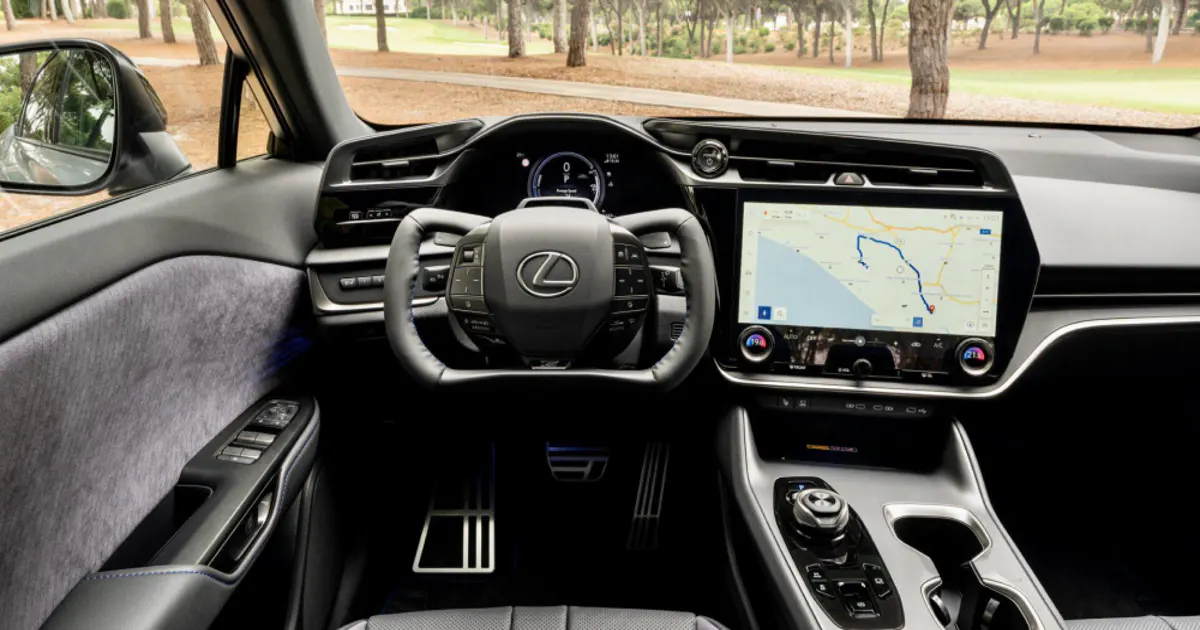
Ein prominentes Beispiel ist der Lexus RZ mit seinem One Motion Grip. Hier gibt es keine mechanische Verbindung zwischen Lenkrad und Vorderrädern - alle Befehle laufen über elektronische Steuergeräte. Das kompakte, yoke-förmige Lenkrad reduziert den Drehwinkel auf ca. 200 Grad zwischen den Endstellungen - ein Umlenken mit den Händen entfällt bei normalen Manövern. Die Sensitivität passt sich der Geschwindigkeit an, und ein separater Elektromotor vermittelt das Lenkgefühl und filtert Vibrationen heraus.
Tesla Cybertruck: Steer-by-Wire und Allradlenkung
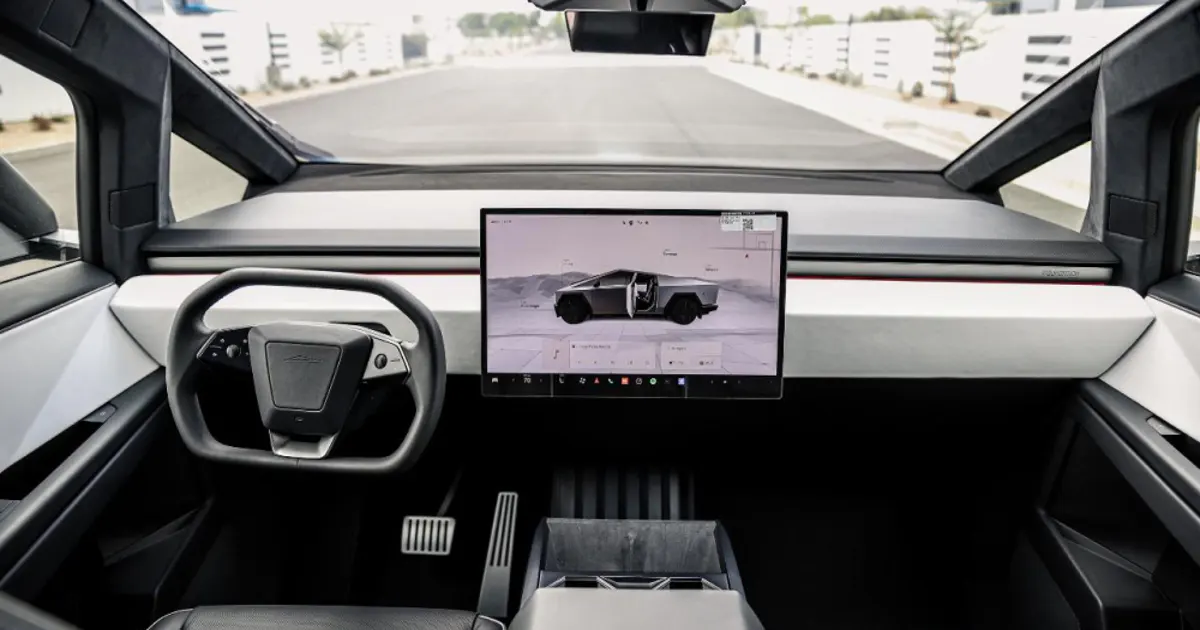
Auch der Tesla Cybertruck setzt auf Steer-by-Wire - kombiniert mit einer Allradlenkung. Sensoren erfassen die Fahrerbefehle, Steuergeräte regeln die Antriebe der Vorder- und Hinterachse. Das Übersetzungsverhältnis wird dynamisch angepasst, die Hinterräder können für bessere Wendigkeit mitlenken. Der Lenkraddrehwinkel beträgt nur rund 340 Grad - viel weniger als bei traditionellen Lenkungen. Wichtig: Steer-by-Wire (elektronische Übertragung von Lenkbefehlen) und Hinterachslenkung (Mitlenken der Hinterräder) sind getrennte Systeme, die aber zusammenarbeiten können.
Warum ist Steer-by-Wire noch nicht Standard?
Die Komplexität und die Kosten für ein fehlertolerantes System sind bislang die größten Hürden. Bewährte mechanische Lösungen sind günstiger und erfordern weniger Aufwand bei Entwicklung, Test und Wartung. Auch der Nutzen für den Durchschnittsfahrer ist aktuell begrenzt, da Servolenkungen bereits hohen Komfort bieten. Steer-by-Wire ist daher vor allem für Hersteller interessant, die neue Bedienkonzepte und Innenraumdesigns realisieren möchten.
Die Zukunft des elektronischen Lenksystems
Langfristig könnte Steer-by-Wire eine Schlüsselrolle im autonomen Fahren und bei neuen Cockpit-Konzepten spielen. Die fehlende starre Kopplung erlaubt flexible Steuerung zwischen Fahrer und Assistenzsystemen und innovative Lenkeinheiten. Ungewöhnliche Lenkradformen oder sogar ganz verschwindende Lenkräder sind denkbar - vorausgesetzt, Automatisierung und Sicherheit sind gewährleistet.
Die Verbreitung der Technologie wird davon abhängen, wie schnell die Kosten sinken, die Zuverlässigkeit steigt und das Lenkgefühl weiter verbessert wird. Steer-by-Wire eignet sich auch für klassische, runde Lenkräder und muss nicht zwangsläufig zu futuristischen Designs führen.
Fazit
Steer-by-Wire verändert das Prinzip der Fahrzeuglenkung grundlegend. Sensoren, Steuergeräte und Antriebe ersetzen die mechanische Übertragung zwischen Lenkrad und Rädern. Das ermöglicht flexible Einstellungen, adaptives Feedback und neue Innenraumlösungen. Die größten Vorteile sind die Programmierbarkeit, weniger Lenkraddrehung und neue Designoptionen für Cockpit und Fahrzeuglayout. Gleichzeitig steigen die Anforderungen an die Zuverlässigkeit der Elektronik und an die Ausfallsicherheit.
Beispiele wie der Lexus RZ und der Tesla Cybertruck zeigen: Steer-by-Wire ist längst im Serieneinsatz. Die Technologie ist aktuell noch teuer, dürfte aber mit fortschreitender Elektronik günstiger und verbreiteter werden. Ihr größter Wert liegt in der präzisen Abstimmung der Fahrzeugreaktionen auf die Fahrerwünsche - nicht allein im Wegfall der Lenksäule.