Steer-by-Wireとは?最新電子制御ステアリング技術の仕組み・メリットと安全性
Steer-by-Wireは従来の機械的な連結を排し、電子制御でステアリング操作を伝える革新的な技術です。本記事では仕組みや従来との違い、メーカーが導入する理由、メリット・デメリット、安全性、実際の採用例から将来展望まで徹底解説します。自動運転や車内設計の自由度が高まる一方で、信頼性やコストなど課題も明らかにします。

Steer-by-Wire(ステア・バイ・ワイヤ)は、従来の機械的な連結を使わずに、電気信号でステアリング操作を車輪に伝える電子制御ステアリング技術です。ステアリングシャフトの代わりに、センサーや電子コントローラー、アクチュエーターが用いられます。
Steer-by-Wireとは? 従来のステアリングとの違い
従来の車両では、ステアリングホイールは機械的に車輪と結ばれており、ドライバーの力がシャフトやギア、リンクを通じて直接タイヤに伝達されます。電動パワーステアリング(EPS)搭載車でも、基本的な機械的接続は残っています。
一方、Steer-by-Wireは、ステアリングホイールとステアリングラックの機械的な結合が不要です。ドライバーの操作はセンサーで読み取り、電子制御ユニット(ECU)が命令をアクチュエーターに伝えます。
- 機械式ステアリング: ドライバーの力がシャフト・ギア・ロッドでタイヤに伝わる。
- EPS: 機械的接続は維持しつつ、モーターで力を補助。
- Steer-by-Wire: コマンドは電子的に伝達され、タイヤを動かす力もモーターが生成。
この分離により、運転席の入力装置と車輪側のアクチュエーターが独立した構造となり、電子制御で連携します。例えば、低速ではハンドルのわずかな回転で大きくタイヤが動き、高速では逆に操作を鈍くして安定性を高められます。
なぜメーカーは電子制御ステアリングに移行するのか
Steer-by-Wireの開発背景には、車両設計の柔軟性向上へのニーズがあります。伝統的なステアリングシャフトは車内レイアウトの自由度を制限しますが、電子制御なら配置の制約が緩和されます。
また、ソフトウェアで反応やフィーリングを自在に調整できるため、車種や状況ごとに最適な操舵感を提供できます。さらに、先進運転支援システム(ADAS)との連携も容易です。
一方で、安全性の確保が大きな課題です。ハードウェア冗長化やフェイルセーフの設計が不可欠となっています。
Steer-by-Wireの仕組み:操作からタイヤの動きまで
Steer-by-Wireは、ハンドルの動きを電子信号に変換し、それをもとにアクチュエーターがタイヤを動かします。
- センサーがハンドルの角度や力を計測。
- 電子制御ユニットが走行速度や状態を加味してタイヤの目標角度を計算。
- アクチュエーターがタイヤを動かし、実際の角度をフィードバック。
このループは絶えず繰り返され、ドライバーの操作や路面状況に応じて最適な制御が行われます。
主な構成要素
- ステアリング角センサー: ハンドル操作を検知
- ECU(電子制御ユニット): 各種センサー情報を処理しコマンド生成
- アクチュエーター: 実際にタイヤを動かす
- フィードバックモーター: ハンドルに人工的な反力を発生させる
制御はクローズドループ方式で、目標値と実際の値を常に比較しズレを補正します。航空機の「Fly-by-Wire」制御と似た考え方です。
詳細は以下の記事もご覧ください。
「Fly-by-Wire:航空機の制御を変えた電子技術」
機械的なフィードバックがない場合の路面感覚
Steer-by-Wire最大の特徴は、ハンドルとタイヤ間の自然なフィードバックが無いことです。従来はタイヤが受ける力が直接ハンドルに伝わり、ドライバーは路面状況や車両の挙動を直感的に感じ取れました。
電子制御では、フィードバックモーターが人工的な反力や振動を生成します。車速やタイヤの角度、負荷などをもとにECUが望ましいフィーリングを演出。低速ではハンドルを軽くし、高速では重くして正確な操作をサポートします。
また、不要な細かい振動はカットしつつ、必要な路面情報のみを伝えることも可能です。伝統的なメカ式とは異なる操作感となりますが、設定や制御アルゴリズム次第で多様なフィーリングを実現できます。
Steer-by-Wireのメリットとデメリット
主なメリット
- ハンドル感度の自動調整:速度や状況に応じて操作量とタイヤの反応が変化
- フィードバックのカスタマイズ:ソフトウェアで任意に反力や重さを設定可能
- 不要な振動の低減:快適性とコントロール性能の両立
- レイアウトの自由度向上:ハンドル位置や形状、運転席設計の幅が広がる
- 電子システムとの連携容易:ADASや車両制御システムとの統合がしやすい
特に変速比の可変制御によって、駐車時は少ない操作で大きくタイヤを動かし、高速時には安定性重視の細やかな制御が可能です。
主なデメリット・課題
- システムの複雑化:高精度センサーや高性能コントローラーが必要
- 電源への依存:電気系統のトラブル時に操作不能となるリスク
- コスト増:冗長化や高機能部品による開発・製造コストの上昇
- 故障時の診断・修理難易度:メカだけでなく電子部品やソフトの故障も要チェック
- 人工的なフィードバック:従来の"手応え"と異なる場合がある
操作遅延や不自然な手応えを感じさせないチューニング、そして安全性担保がエンジニアリングの難所です。
Steer-by-Wireの安全性とフェイルセーフ
Steer-by-Wireの安全性最大のポイントは、「常時機械的な連結がない」ことです。従来の車ではパワーステアリングが壊れてもハンドル操作自体は継続できますが、電子式はセンサー・コントローラー・アクチュエーター・電源の正常動作が必須です。
冗長化による安全確保
- 複数のセンサー、コントローラーで異常時もバックアップ
- 独立した通信・電源経路の採用
- 一部アクチュエーターは限定的な手動操作が可能な設計も
システムは常時自己診断を行い、異常検出時には非常モードへ移行したり、ドライバーに警告を出したりします。ISO 26262など自動車向け機能安全規格にも準拠し、リスク低減策を講じています。
故障時の挙動
一部センサーやコントローラーが故障しても、バックアップで操舵可能な場合があります。ただし、複数系統の同時故障や電源消失時は操舵不能となる危険性もあり、バッテリーや電源ラインの冗長化が求められます。
安全性はメカの有無ではなく、設計品質と継続的なシステム監視・診断にかかっています。
採用例と今後の展望
Lexus RZ:One Motion Grip搭載
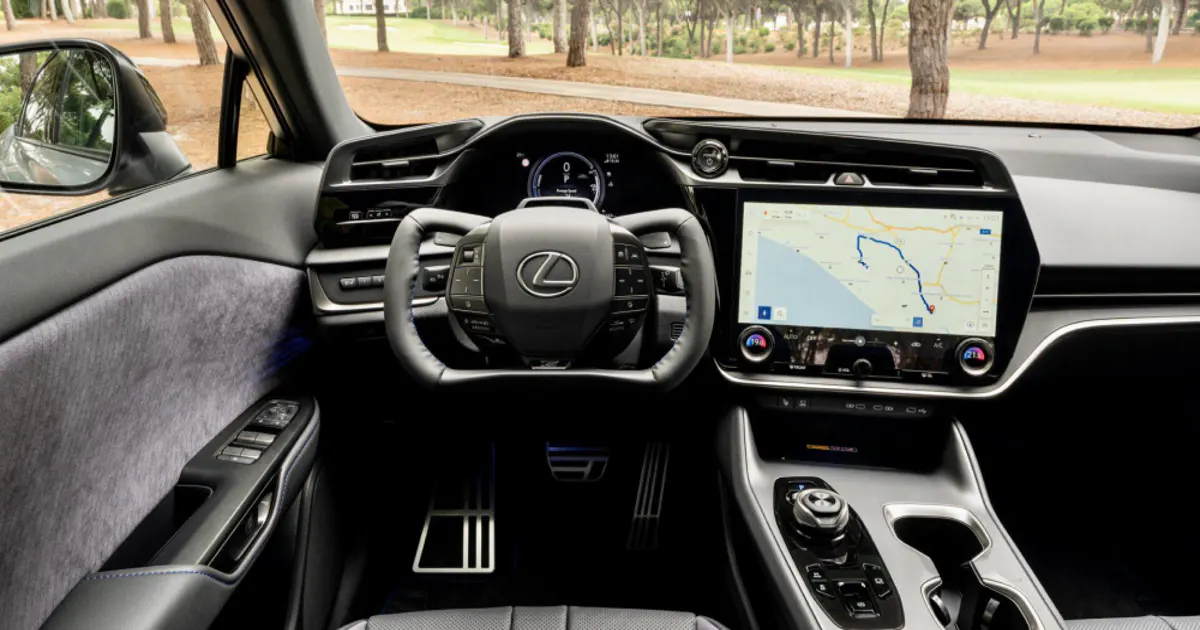
代表例がLexus RZの「One Motion Grip」システムです。機械的な連結を廃し、航空機のジョイスティックのような独特な形状のハンドルが特徴。約200度の範囲で左右ロック間の操舵が可能で、駐車や低速時の操作も容易です。人工フィードバックによる路面感覚再現と不要振動の低減も実現しています。
Tesla Cybertruck:4輪操舵とSteer-by-Wire
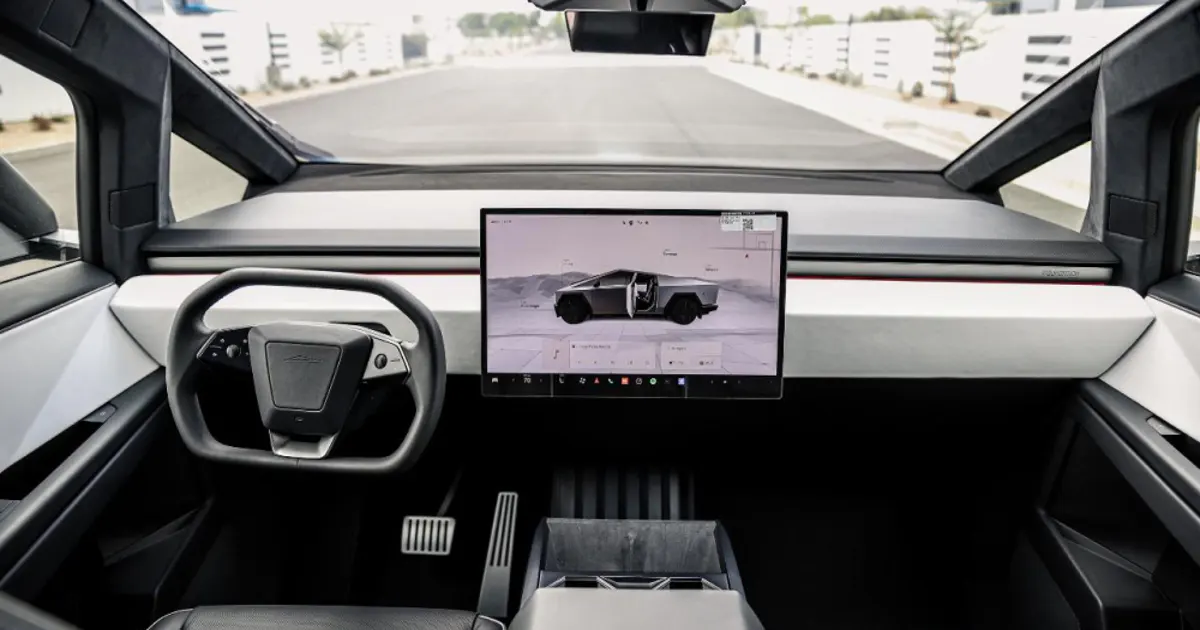
Tesla CybertruckはSteer-by-Wireに加え、前後輪の独立操舵を組み合わせています。これにより、低速時の小回りや高速時の安定性を大幅に向上。ハンドルの回転角は約340度で、多くの車より少ない操作量で操舵が可能です。
普及の課題と将来性
Steer-by-Wireの量産化最大の障壁は、信頼性確保の困難さやコストです。従来の機械式システムは安価かつ実績があり、電子部品や冗長設計の追加はコスト増につながります。また、EPSでも十分な操舵感や快適性が得られるため、大多数の一般車では必須技術とはなっていません。
しかし、自動運転や新しいインテリアデザインの流れとともに、Steer-by-Wireは今後重要性を増すと見られています。ハンドルが完全に格納できる車両や、独自形状のコントローラーを実現するための基盤技術となるでしょう。
まとめ
Steer-by-Wireは、機械的な連結を電子制御に置き換えることで、車両設計や操舵フィーリングの自由度を大きく広げる革新的な技術です。プログラムで操舵感度やフィードバックを最適化でき、運転者と車両の新しい関係性を築きます。
一方で、安全性や信頼性の確保、コスト低減が普及へのカギです。Lexus RZやTesla Cybertruckの実例にみられるように、Steer-by-Wireはすでに実用段階に入っています。今後、自動車電子制御の進化とともに、より多くの車種で採用が進んでいくでしょう。